

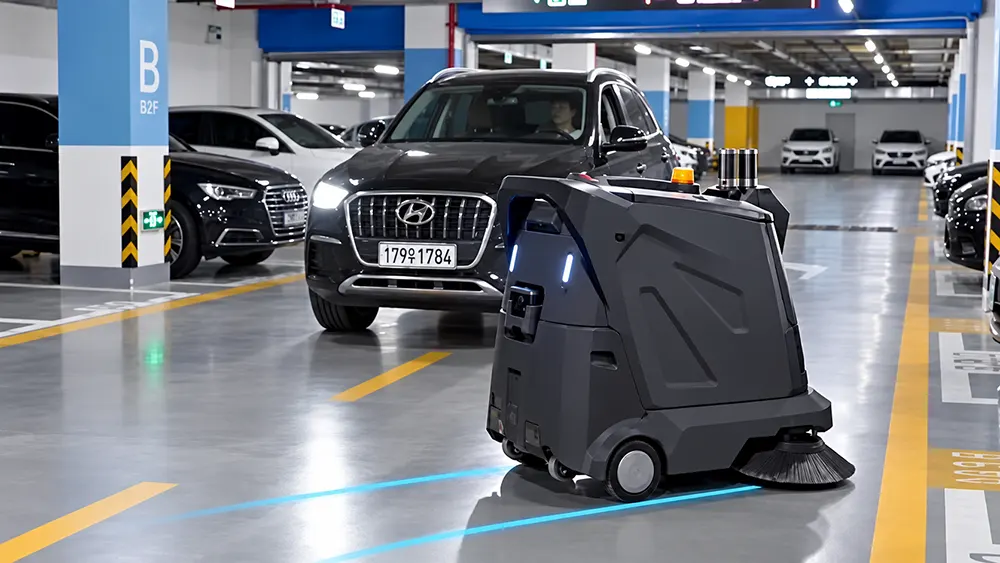
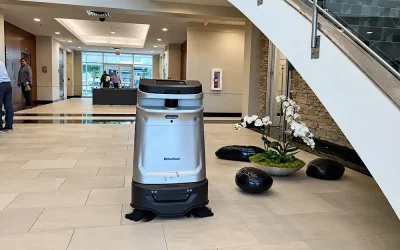
Kako proveriti da li je robot očistio zadatu površinu? Da li je robot očistio zadatu površinu proverava se kombinovanjem mape prostora, podataka o izvršenoj ruti i izveštaja nakon čišćenja. U zavisnosti od modela, 3D LiDAR, kamere, drugi senzori i AI računarska platforma pomažu robotu da se lokalizuje, registruje prepreke i prilagođava kretanje, dok dostupni digitalni podaci omogućavaju korisniku da proveri kako je zadatak izvršen.
Kako robot zna gde je već prošao, a gde još treba da čisti?
Robot zna gde je već prošao zahvaljujući digitalnoj mapi, sopstvenoj lokalizaciji i sistemu za planiranje putanje, koji mu omogućavaju da prati položaj u odnosu na zadatu zonu. Na ovom principu roboti za čišćenje poslovnih prostora mogu sistematski da obrađuju planiranu površinu, umesto da se kroz objekat kreću nasumično.
Pouzdano praćenje izvršene rute zavisi i od sposobnosti robota da odredi sopstveni položaj u prostoru. NIST u istraživanjima performansi mobilnih robotskih sistema posebno izdvaja lokalizaciju i SLAM (simultano mapiranje i lokalizaciju) kao važne oblasti za merenje i proveru rada autonomnih mobilnih sistema.
Kakvu ulogu 3D LiDAR ima u pokrivanju površine?
3D LiDAR pomaže robotu da registruje okolinu i odredi svoj položaj u prostoru, što je važno za praćenje planirane rute. Sistem može da registruje zidove, prolaze i objekte koji utiču na kretanje, pa robot može da prilagođava putanju stvarnom stanju u objektu umesto da slepo prati unapred određenu liniju.
Mapa robotu daje osnovu za kretanje, ali prostor tokom rada nije statičan. Senzori mu omogućavaju da registruje trenutno stanje u okruženju i reaguje na promene koje nisu postojale prilikom mapiranja, poput ljudi, kolica ili drugih privremenih prepreka.
Šta NVIDIA AI radi tokom autonomnog čišćenja?
NVIDIA računarska platforma kod modela koji je koriste obezbeđuje procesorsku snagu za obradu podataka potrebnih autonomnim funkcijama robota. Zajedno sa LiDAR-om, kamerama i drugim senzorima, takva platforma omogućava sistemu da obrađuje informacije o okruženju i podrži navigaciju, prepoznavanje objekata i donošenje odluka tokom kretanja.
Najlakše je ovu razliku razumeti ovako: senzori prikupljaju podatke, a računarski sistem ih obrađuje.
Šta se događa ako robot naiđe na paletu, kolica ili ljude?
Ako se tokom čišćenja u prolazu nalazi paleta, taj deo poda može privremeno ostati nedostupan. Robot sa odgovarajućim sistemom za detekciju prepreka može da registruje promenu u okruženju i prilagodi kretanje, ali fizički zaklonjena površina ne može biti očišćena dok prepreka ostaje na njoj.
Ovo je jedna od najvažnijih stvari koje treba razumeti kada se procenjuje rezultat autonomnog čišćenja.
Da li status „završeno“znači da je svaki deo poda čist?
Ne. Status završenog zadatka govori da je robot završio definisanu misiju, ali ne predstavlja automatsku potvrdu da je svaki deo poda bio dostupan niti da je uklonjena svaka nečistoća. Za realniju procenu treba povezati status zadatka, podatke o pokrivenosti i, kada je potrebno, vizuelnu proveru rezultata.
Ovde postoje zapravo tri različita pitanja: da li je robot završio misiju, da li je mogao da pristupi planiranim delovima poda i da li je nakon prolaska postignut željeni nivo čistoće.
Digitalni podaci najbolje odgovaraju na prva dva. Treće može zavisiti od vrste nečistoće, poda, režima rada i drugih uslova.
Zato je preciznije reći da sistem omogućava proverljivost izvršenja zadatka, a ne obećavati da digitalna mapa sama po sebi dokazuje savršeno čist pod.
Kako odgovorna osoba može da proveri rad bez praćenja robota?
Odgovorna osoba ne mora fizički da prati robota kroz objekat da bi imala uvid u njegov rad. Kod modela koji podržavaju mobilnu aplikaciju mogu se pratiti kretanje, trenutna lokacija i dostupni podaci o radu, kao i obaveštenja o završenom zadatku. Tako se deo kontrole rada može obavljati bez stalnog nadzora robota na terenu.
Tabela: Šta zapravo proveravate nakon rada različitih robota?
| Model | Zadatak robota | Šta treba proveriti nakon zadatka | Šta ne treba mešati sa pokrivenošću |
| L3 | Pranje i sušenje tvrdog poda | Da li je planirana zona obrađena pranjem i da li je rezultat odgovarajući za zadati režim rada | Završena ruta sama po sebi ne govori koliko je zahtevna nečistoća uklonjena |
| L4 | Pranje i sušenje tvrdog poda | Da li je robot obradio dostupne delove planirane zone i kakav je rezultat pranja | Pokrivena površina i kvalitet pranja nisu isti podatak |
| L50 | Pranje većih tvrdih podnih površina | Da li je planirani zadatak izvršen i da li rezultat odgovara potrebama velike zone | Velika obrađena površina ne znači automatski da je svaka lokalna nečistoća uklonjena |
| S5 | Metenje i sakupljanje suvog otpada | Da li je sa dostupne površine uklonjena očekivana količina prašine i rastresitog otpada | Rezultat metenja ne procenjuje se na isti način kao rezultat pranja poda |
| SP50 | Usisavanje i metenje tvrdih i mekih podova | Da li su planirana zona i uočene nečistoće obrađene u skladu sa zadatkom | Spot Cleaning je dodatna funkcija i ne treba ga poistovećivati sa kompletnim planiranim zadatkom |
Kako proveriti da li je robot očistio zadatu površinu?- FAQ
Da li vrsta poda utiče na rezultat autonomnog čišćenja?
Da. Rezultat zavisi od vrste poda, njegove teksture, stanja površine i načina čišćenja za koji je robot namenjen. Tvrdi podovi, tepisi i druge površine ne zahtevaju isti postupak, zbog čega je važno izabrati model i režim rada koji odgovaraju konkretnoj podlozi u objektu.
Da li robot može da očisti površinu uz zidove i ivice?
Zavisi od konstrukcije i mogućnosti konkretnog modela. Radna širina robota i minimalno rastojanje čišćenja od ivice određuju koliko blizu zida može da obradi pod. Zbog toga pri izboru robota treba proveriti specifikaciju za čišćenje uz ivice, posebno u objektima sa velikim brojem zidova, polica i uskih prolaza.
Koliko često treba menjati ili prilagođavati plan čišćenja?
Plan čišćenja treba prilagoditi kada se značajno promene raspored prostora, intenzitet korišćenja pojedinih zona ili potrebe objekta. Zona koja ima mali promet u jednom periodu može kasnije zahtevati češće održavanje, pa raspored rada robota treba uskladiti sa stvarnim načinom korišćenja prostora.
Čist pod je rezultat. Kontrola nad procesom je ono što pravi razliku.
O autoru:
Milja Tonić – SEO Content Strategist & Copywriter
Milja Tonić je SEO Content Strategist i Copywriter, specijalizovana za kreiranje stručnog sadržaja iz oblasti facility managementa, profesionalnog održavanja poslovnih objekata i automatizacije procesa čišćenja.
Kroz istraživanje, SEO strategiju i autorsku obradu razvija sadržaje o profesionalnoj higijeni, upravljanju objektima i primeni autonomnih robota za čišćenje u različitim poslovnim okruženjima.
0 Komentara